
คำตอบด่วน: มอเตอร์ 2 ขั้ว 4 ขั้วและ 6 ขั้วแตกต่างกันอย่างไร
จำนวนขั้วจะกำหนดความเร็วของสนามแม่เหล็กที่กำลังหมุน และกำหนดระดับความเร็วของมอเตอร์เหนี่ยวนำสามเฟส สำหรับแหล่งจ่ายไฟ 50 เฮิรตซ์ มอเตอร์ 2 โพลมีความเร็วซิงโครนัสเท่ากับ 3,000 รอบต่อนาที ,มอเตอร์ 4 ขั้ว 1,500 รอบต่อนาที และมอเตอร์ 6 ขั้ว 1,000 รอบต่อนาที . สำหรับแหล่งจ่ายไฟ 60 เฮิรตซ์ มีการออกแบบสามแบบเดียวกันที่ทำงานที่ 3,600, 1,800 และ 1,200 รอบต่อนาที
2 ขั้ว: 3,000 รอบต่อนาที 4 ขั้ว: 1,500 รอบต่อนาที 6 ขั้ว: 1,000 รอบต่อนาที ความเร็วซิงโครนัส 50 เฮิร์ตซ์
ที่อัตรากิโลวัตต์เท่ากัน มอเตอร์ที่ช้ากว่าจะให้แรงบิดของเพลามากกว่า ดังนั้นเครื่องจักร 6 ขั้วจึงสร้างแรงบิดประมาณสามเท่าของเครื่องจักร 2 ขั้วที่มีกำลังเท่ากัน แรงบิดพิเศษนั้นมาพร้อมกับเฟรมที่ใหญ่ขึ้น โปรไฟล์เสียงที่แตกต่าง และความเข้ากันกับอุปกรณ์ขับเคลื่อนที่แตกต่างกัน ดังนั้นจึงต้องเลือกมอเตอร์เหนี่ยวนำกระแสสลับ 3 เฟสตามความเร็วก่อน จากนั้นจึงเลือกแรงบิด ประเภทโหลด และหน้าที่
คู่มือการเลือกอย่างรวดเร็ว
- 2 เสา: โหลดที่มีความเร็วสูง เช่น พัดลมแบบแรงเหวี่ยง ปั๊มแรงดันสูง และคอมเพรสเซอร์บางชนิด
- 4 เสา: ตัวเลือกการใช้งานทั่วไปที่พบบ่อยที่สุดสำหรับสายพานลำเลียง เครื่องผสม ปั๊ม และเครื่องมือกล
- 6 เสา: ความเร็วต่ำ แรงบิดสูงขึ้น และการทำงานที่เงียบยิ่งขึ้นสำหรับเครื่องบดย่อย พัดลมขนาดใหญ่ รอก และอุปกรณ์ขับเคลื่อนโดยตรง
ค่าในบทความนี้มาจากความสัมพันธ์ของความเร็วซิงโครนัสมาตรฐานและจากข้อมูลแค็ตตาล็อกที่เผยแพร่โดย Zhejiang Kuayue Motor Co., Ltd. โดยที่ตัวเลขเป็นเพียงตัวอย่างการใช้งานแทนที่จะเป็นผลลัพธ์ที่วัดได้ ข้อความดังกล่าวระบุไว้
การนับจำนวนขั้วกำหนดความเร็วในมอเตอร์เหนี่ยวนำไฟฟ้ากระแสสลับ 3 เฟสอย่างไร
มอเตอร์ไฟฟ้ากระแสสลับสามเฟสจะสร้างสนามแม่เหล็กหมุนเมื่อกระแสไฟสามเฟสที่สมดุลไหลผ่านขดลวดสเตเตอร์ สนามจะเปลี่ยนเป็นความเร็วซิงโครนัส ซึ่งขึ้นอยู่กับความถี่ในการจ่ายและจำนวนขั้วที่พันเข้าไปในสเตเตอร์เท่านั้น ความสัมพันธ์เป็นหนึ่งในสูตรแรกที่สอนในหลักสูตรเครื่องจักรไฟฟ้า
Ns = 120 x f / P
Ns คือความเร็วซิงโครนัสในหน่วย rpm, f คือความถี่ของแหล่งจ่ายไฟในหน่วยเฮิรตซ์ และ P คือจำนวนขั้ว มอเตอร์ 4 โพลที่ 50 Hz ให้ 120 x 50/4 = 1,500 รอบต่อนาที การเพิ่มจำนวนโพลเป็นสองเท่าจะลดความเร็วลงครึ่งหนึ่ง ซึ่งเป็นสาเหตุที่คลาสความเร็วเป็นไปตามรูปแบบ 3,000, 1,500, 1,000 และ 750 รอบต่อนาทีที่ 50 เฮิร์ตซ์
เหตุใดโรเตอร์จึงไม่ถึงความเร็วแบบซิงโครนัส
โรเตอร์ถูกหมุนด้วยกระแสที่สนามหมุนเหนี่ยวนำให้เกิดในตัวนำ การเหนี่ยวนำนั้นจะเกิดขึ้นก็ต่อเมื่อโรเตอร์เคลื่อนที่ช้ากว่าสนามเล็กน้อย ช่องว่างความเร็วเรียกว่าสลิป มอเตอร์ 4 ขั้วที่ทำงานที่ 1,450 รอบต่อนาทีที่แหล่งจ่ายไฟ 50 เฮิร์ตซ์มีสลิปประมาณ ร้อยละ 3.3 คำนวณเป็น (1,500 ลบ 1,450) หารด้วย 1,500 นี่คือเหตุผลที่เครื่องนี้ถูกเรียกว่ามอเตอร์แบบอะซิงโครนัส
| จำนวนขั้วโลก | 50 เฮิรตซ์ซิงโครนัส | 60 เฮิรตซ์ซิงโครนัส | แผ่นป้ายทั่วไปที่ 50 Hz |
|---|---|---|---|
| 2 เสา | 3,000 รอบต่อนาที | 3,600 รอบต่อนาที | 2,900 ถึง 2,970 รอบต่อนาที |
| 4 เสา | 1,500 รอบต่อนาที | 1,800 รอบต่อนาที | 1,430 ถึง 1,480 รอบต่อนาที |
| 6 เสา | 1,000 รอบต่อนาที | 1,200 รอบต่อนาที | 950 ถึง 990 รอบต่อนาที |
| 8 เสา | 750 รอบต่อนาที | 900 รอบต่อนาที | 710 ถึง 740 รอบต่อนาที |
มอเตอร์ 2 ขั้ว: ความเร็วสูงสำหรับพัดลม ปั๊ม และคอมเพรสเซอร์
มอเตอร์ 2 โพลเป็นความเร็วมาตรฐานที่เร็วที่สุด โดยมีความเร็วซิงโครนัส 3,000 รอบต่อนาทีที่ 50 เฮิร์ตซ์ และ 3,600 รอบต่อนาทีที่ 60 เฮิร์ตซ์ ขดลวดมีกลุ่มคอยล์น้อยที่สุด ซึ่งทำให้สเตเตอร์มีขนาดกะทัดรัดและมีเส้นผ่านศูนย์กลางของโรเตอร์พอประมาณสำหรับกำลังที่กำหนด สำหรับโหลดที่ต้องการความเร็วเพลาสูง มักจะสามารถต่อมอเตอร์ได้โดยตรงโดยไม่ต้องใช้กระปุกเกียร์หรือสายพาน
ตำแหน่งที่มอเตอร์ 2 ขั้วพอดี
ปั๊มหอยโข่งที่ต้องการหัวสูง โบลเวอร์ความเร็วสูง การออกแบบคอมเพรสเซอร์แบบสกรูบางแบบ และสปินเดิลของเครื่องมือกลเป็นสิ่งที่เหมือนกัน สำหรับแรงเหวี่ยงหนีศูนย์ กฎความสัมพันธ์จะถูกนำมาใช้: การไหลเปลี่ยนแปลงตามสัดส่วนของความเร็ว ส่วนหัวด้วยกำลังสองของความเร็ว และกำลังด้วยลูกบาศก์ของความเร็ว มอเตอร์ที่รวดเร็วช่วยให้ใบพัดขนาดเล็กไปถึงหัวที่ต้องการ ซึ่งช่วยให้ชุดปั๊มมีขนาดกะทัดรัด
สำหรับไซต์ที่ไวต่อพลังงาน มอเตอร์ IE3 สำหรับปั๊มอุตสาหกรรม ในประเภท 2 ขั้วสามารถลดการสูญเสียในรอบการทำงานที่มีชั่วโมงการทำงานที่ยาวนานได้ โดยที่จุดการทำงานของปั๊มจะอยู่ใกล้กับระดับมอเตอร์
มอเตอร์ 4 เสา: กลไกการทำงานทั่วไป
มอเตอร์ 4 โพล ที่ 1,500 รอบต่อนาทีที่ 50 Hz และ 1,800 รอบต่อนาทีที่ 60 Hz ถือเป็นมอเตอร์เหนี่ยวนำสามเฟสที่มีสต็อกไว้อย่างกว้างขวางที่สุด ตารางเฟรมแค็ตตาล็อก ตารางขนาดการติดตั้ง และตารางประสิทธิภาพจำนวนมากถูกเขียนไว้รอบๆ และความเร็วนั้นเหมาะสมกับอุปกรณ์เครื่องจักรกลในชีวิตประจำวันจำนวนมาก
ความเร็วและแรงบิดที่สมดุล
เมื่อเปรียบเทียบกับเครื่องจักร 2 ขั้วที่มีกำลังเท่ากัน เครื่องจักร 4 ขั้วมีแรงบิดพิกัดประมาณสองเท่าและความเร็วเพลาเพียงครึ่งหนึ่ง เครื่องชั่งนั้นใช้งานได้กับระบบขับเคลื่อนด้วยสายพาน กระปุกเกียร์ และข้อต่อโดยตรง เสียงและการสั่นสะเทือนต่ำกว่าการออกแบบเสา 2 ขั้ว และอายุการใช้งานของตลับลูกปืนมักจะไวต่อข้อผิดพลาดในการจัดตำแหน่งเล็กน้อยน้อยกว่า
การใช้งานทั่วไป
- สายพานลำเลียงและสกรู เครื่องผสม และเครื่องกวน
- ปั๊มน้ำทั่วไปและปั๊มหมุนเวียน
- เครื่องอัดอากาศแบบลูกสูบขับเคลื่อนผ่านสายพาน
- เครื่องมือกล สายการบรรจุ และอุปกรณ์สิ่งทอ
อ มอเตอร์ IE3 สำหรับเครื่องอัดอากาศ ในประเภท 4 ขั้วเป็นข้อกำหนดที่พบบ่อย เนื่องจากคอมเพรสเซอร์มักจะทำงานเป็นเวลานานหลายชั่วโมงและความเร็วจะเหมาะกับอัตราส่วนสายพานทั่วไป ผู้ผลิตคอมเพรสเซอร์จะระบุความเร็วเพลาและแรงบิดเริ่มต้นที่ต้องการ และตัวเลขทั้งสองนี้มักจะกำหนดระหว่าง 2 ถึง 4 ขั้ว
มอเตอร์ 6 โพล: ความเร็วต่ำ แรงบิดสูงขึ้น และการทำงานเงียบขึ้น
มอเตอร์ 6 ขั้วหมุนที่ 1,000 รอบต่อนาทีที่ 50 Hz และ 1,200 รอบต่อนาทีที่ 60 Hz ด้วยกำลังที่เท่ากัน มันให้แรงบิดปกติประมาณสามเท่าของเครื่องจักรแบบ 2 ขั้ว เฟรมมีขนาดใหญ่และหนักกว่า แต่ความเร็วที่ต่ำกว่าจะช่วยลดเสียงรบกวนของพัดลม ความเร็วของแบริ่ง และความเค้นจากแรงเหวี่ยงบนโรเตอร์
เมื่อช้าลงคือความพอดีที่ดีกว่า
อุปกรณ์ที่จำเป็นต้องใช้กระปุกเกียร์เพื่อลดความเร็วรอบการทำงาน 1,500 รอบต่อนาที บางครั้งอาจใช้มอเตอร์ 6 โพลโดยตรง ตัวอย่างทั่วไป ได้แก่ พัดลมขนาดใหญ่ เครื่องบดย่อย โรงสีลูกกลม สายพานลำเลียงและรอกขนาดใหญ่ การถอดขั้นการลดขนาดสามารถทำให้ระบบขับเคลื่อนง่ายขึ้น แม้ว่าโครงมอเตอร์ที่ใหญ่กว่าจะต้องพอดีกับพื้นที่ว่างก็ตาม
หมายเหตุเกี่ยวกับมอเตอร์ 8 ขั้วและมอเตอร์ที่ช้าลง
อ 8 pole motor runs at 750 rpm on 50 Hz and delivers about four times the torque of a 2 pole machine at equal power. These motors suit low speed direct drive loads such as slow fans and some pumps. Frame size grows quickly, so most buyers compare an 8 pole motor against a 6 pole motor with a gearbox before deciding.
- ขับเคลื่อนโดยตรงของโหลดที่ช้าและหนัก
- ลดเสียงรบกวนในอาคารที่ถูกครอบครองและโรงงานระบายอากาศ
- ความเร็วแบริ่งต่ำกว่า ซึ่งเหมาะกับการทำงานต่อเนื่องยาวนาน
แรงบิดและขนาดเฟรม: ตัวอย่างการทำงาน 11 kW
กำลังของเพลาเท่ากับแรงบิดคูณด้วยความเร็วเชิงมุม ในหน่วยการใช้งานจริง แรงบิดในหน่วยนิวตันเมตรจะอยู่ที่ประมาณ 9,550 x กำลังเป็นกิโลวัตต์ / ความเร็วเป็นรอบต่อนาที สำหรับกำลังคงที่ แรงบิดจะเพิ่มขึ้นเมื่อความเร็วลดลง ตารางด้านล่างใช้พิกัด 11 kW และถือว่าความเร็วโหลดเต็มที่ใกล้เคียงกับค่าป้ายชื่อทั่วไป ข้อมูลเหล่านี้เป็นตัวเลขภาพประกอบที่คำนวณ ไม่ใช่ข้อมูลแค็ตตาล็อกสำหรับมอเตอร์เฉพาะ
| จำนวนขั้วโลก | ความเร็วสมมติ | แรงบิด 11 กิโลวัตต์ | เทียบกับ 2 เสา |
|---|---|---|---|
| 2 เสา | 2,930 รอบต่อนาที | 35.9 นิวตันเมตร | 1.0x |
| 4 เสา | 1,460 รอบต่อนาที | 72.0 นิวตันเมตร | 2.0x |
| 6 เสา | 970 รอบต่อนาที | 108.3 นิวตันเมตร | 3.0x |
| 8 เสา | 730 รอบต่อนาที | 143.9 นิวตันเมตร | 4.0x |
ขนาดเฟรมตามแรงบิดอย่างใกล้ชิดมากกว่าตามกำลัง เนื่องจากขนาดของโรเตอร์และสเตเตอร์มีขนาดเพื่อรองรับฟลักซ์แม่เหล็กและภาระความร้อนที่เชื่อมโยงกับแรงบิด นั่นคือสาเหตุที่มอเตอร์ 6 โพลที่มีพิกัดกิโลวัตต์เท่ากันโดยทั่วไปจึงยาวหรือกว้างกว่าพี่น้องแบบ 4 โพล และเหตุใดจึงควรตรวจสอบพื้นที่การติดตั้งตั้งแต่เนิ่นๆ ในการออกแบบ
2 เสากับ 4 เสากับ 6 เสา: เปรียบเทียบแบบเคียงข้างกัน
ตารางรวบรวมข้อแตกต่างหลักๆ ไว้ในที่เดียว ใช้เป็นขั้นตอนการคัดกรองขั้นแรก จากนั้นยืนยันรายละเอียดกับป้ายชื่อและเอกสารข้อมูลอุปกรณ์ขับเคลื่อน
| คุณสมบัติ | 2 เสา | 4 เสา | 6 เสา |
|---|---|---|---|
| ความเร็วแบบซิงโครนัส | 3,000 รอบต่อนาที | 1,500 รอบต่อนาที | 1,000 รอบต่อนาที |
| แรงบิดสูงสุด | ต่ำสุด | ปานกลาง | สูงกว่า |
| ขนาดเฟรม | กะทัดรัดที่สุด | ปานกลาง | ใหญ่กว่า |
| แนวโน้มเสียงรบกวน | สูงกว่า | ปานกลาง | ล่าง |
| ไดรฟ์ทั่วไป | ตรงไปที่พัดลมหรือปั๊ม | สายพาน เกียร์ หรือไดเร็ค | ตรงไปที่การโหลดช้า |
| โหลดทั่วไป | พัดลม, ปั้มหัวสูง | สายพานลำเลียง เครื่องผสม ปั๊ม | เครื่องบด รอก พัดลมช้า |
แผนภูมิความเร็วและประสิทธิภาพโดยสรุป
แผนภูมิสามแผนภูมิด้านล่างแปลสูตรและการเปรียบเทียบด้านบนเป็นรูปภาพ สองรายการแรกใช้ความเร็วซิงโครนัสที่คำนวณได้ และรายการที่สามเป็นมาตราส่วนทางวิศวกรรมเชิงประกอบแทนที่จะเป็นข้อมูลการทดสอบ
ความเร็วซิงโครนัสบนแหล่งจ่าย 60 Hz
ตลาดที่ใช้ 60 Hz จะเห็นความเร็วที่สูงกว่าค่า 50 Hz ถึง 20 เปอร์เซ็นต์สำหรับจำนวนขั้วเดียวกัน มอเตอร์ที่สร้างขึ้นสำหรับ 50 Hz ควรทำงานบน 60 Hz เท่านั้น หลังจากตรวจสอบข้อมูลแรงดันไฟฟ้าและความถี่ของป้ายชื่อแล้ว
ความเร็วต่อจำนวนเสาที่ 50 Hz และ 60 Hz
แผนภูมิเส้นแสดงความเร็วที่ลดลงเมื่อมีการเพิ่มเสา การลดลงจาก 2 ขั้วเป็น 4 ถือว่ามากในแง่สัมบูรณ์ ในขณะที่ขั้น 6 ถึง 8 ขั้วมีขนาดเล็ก ซึ่งเป็นเหตุผลหนึ่งที่ทำให้มอเตอร์ 2, 4 และ 6 ขั้วครอบคลุมงานอุตสาหกรรมส่วนใหญ่
แผนภูมิเรดาร์ความเหมาะสมเชิงสัมพันธ์
แผนภูมิเรดาร์เปรียบเทียบความเร็วสามประเภทในคุณสมบัติห้าประการโดยใช้สเกลสัมพันธ์ 1 ถึง 5 เป็นเครื่องช่วยตัดสินทางวิศวกรรมที่สร้างขึ้นจากแนวโน้มทั่วไปที่อธิบายไว้ข้างต้น ไม่ใช่ผลการทดสอบที่วัดได้ และการออกแบบมอเตอร์แต่ละตัวจะแตกต่างกัน
ภายในมอเตอร์ไฟฟ้ากระแสสลับสามเฟส: เสามาจากไหน
การนับเสาไม่ได้เป็นส่วนเสริม ถูกกำหนดโดยวิธีการจัดเรียงขดลวดสเตเตอร์ในช่องของแกนสเตเตอร์ ขดลวด 2 ขั้วจะสร้างขั้วเหนือ 1 ขั้วและขั้วใต้ 1 ขั้วรอบๆ รู ขดลวด 4 ขั้วจะสร้างขั้วละ 2 ขั้ว และขดลวด 6 ขั้วจะสร้างขั้วละ 3 ขั้ว กรอบด้านนอกอาจดูเกือบจะเหมือนกันในทั้งสามคลาส ซึ่งเป็นเหตุผลว่าทำไมแผ่นป้ายจึงเป็นวิธีเดียวที่เชื่อถือได้ในการอ่านคลาสความเร็ว
ส่วนหลักและสิ่งที่พวกเขาทำ
- แกนสเตเตอร์และขดลวด: นำกระแสสามเฟสและสร้างสนามหมุน รูปแบบการม้วนจะกำหนดจำนวนเสา
- โรเตอร์กรงกระรอก: แท่งที่เชื่อมต่อกันด้วยวงแหวนปลายซึ่งมีกระแสไฟฟ้าเหนี่ยวนำและสร้างแรงบิดโดยไม่ต้องใช้แปรงหรือแหวนสลิป
- โครงและครีบ: ตัวเรือนเหล็กหล่อหรืออลูมิเนียมอัลลอยด์ที่นำสเตเตอร์และระบายความร้อนไปยังอากาศเย็น
- ปกปิดท้ายs and bearings: จับเพลาให้อยู่ในตำแหน่งและรับภาระในแนวรัศมีและแนวแกน
- กล่องเทอร์มินัล: โดยที่สายไฟจ่ายเชื่อมต่อกับขดลวดในลักษณะสตาร์หรือเดลต้าตามแผ่นป้าย
การจับคู่เสานับรวมกับอุปกรณ์ขับเคลื่อน
เริ่มต้นจากโหลดมากกว่าจากแค็ตตาล็อกมอเตอร์เพื่อหลีกเลี่ยงข้อผิดพลาดในการเลือกส่วนใหญ่ อุปกรณ์ขับเคลื่อนจะตั้งค่าความเร็วเพลา เส้นโค้งแรงบิด และรอบการทำงานที่ต้องการ จำนวนโพลที่ตรงตามทั้งสามรายการที่มีความซับซ้อนทางกลน้อยที่สุดมักจะเป็นจำนวนที่ถูกต้อง
มอเตอร์ IE3 สำหรับปั๊มอุตสาหกรรม
ปั๊มมักจะทำงานเป็นเวลาหลายพันชั่วโมงในแต่ละปี ดังนั้นการสูญเสียของมอเตอร์จึงส่งผลให้เกิดภาระไฟฟ้าที่สม่ำเสมอ การจับคู่ปั๊มกับมอเตอร์ IE3 ช่วยลดการสูญเสียเหล่านั้น และการจับคู่จำนวนขั้วกับการออกแบบปั๊มจะช่วยให้จุดปฏิบัติงานใกล้เคียงกับช่วงประสิทธิภาพที่ดีที่สุดของปั๊ม กฎความสัมพันธ์ยังแสดงให้เห็นว่าเหตุใดความเร็วจึงมีความสำคัญ: การลดความเร็วของปั๊มแรงเหวี่ยงลงเหลือ 80 เปอร์เซ็นต์ จะลดกำลังของเพลาลงเหลือประมาณ 51 เปอร์เซ็นต์ เนื่องจาก 0.8 ลูกบาศก์เท่ากับ 0.512
มอเตอร์ IE3 สำหรับเครื่องอัดอากาศ
หน้าที่ของคอมเพรสเซอร์ผสมผสานแรงบิดเริ่มต้นที่สูงเข้ากับชั่วโมงการทำงานที่ยาวนาน มอเตอร์ IE3 ช่วยลดการสร้างความร้อนภายในขดลวด ซึ่งช่วยให้การทำงานมีความเสถียรภายใต้ภาระที่ต่อเนื่อง ตรวจสอบแรงบิดสตาร์ทของมอเตอร์เทียบกับข้อกำหนดการสตาร์ทที่ไม่ได้โหลดและโหลดของคอมเพรสเซอร์ก่อนสั่งซื้อ
มอเตอร์สามเฟส IE3 กับ IE2: อะไรเปลี่ยนแปลงนอกเหนือจากแผ่นป้าย
IE ย่อมาจาก International Efficiency ซึ่งเป็นการจำแนกระดับประสิทธิภาพของมอเตอร์ที่อธิบายไว้ในมาตรฐาน IEC 60034-30-1 รุ่นปี 2025 ขยายกรอบการทำงานเพื่อรวม IE5 และครอบคลุมมอเตอร์ AC ความเร็วเดี่ยวตั้งแต่ 0.12 kW ถึง 1,000 kW ในการกำหนดค่า 2, 4, 6 และ 8 เสา แต่ละขั้นที่เพิ่มขึ้นของสเกลจะช่วยลดการสูญเสียทางไฟฟ้าของมอเตอร์ที่เอาท์พุตเดียวกัน
ผลในทางปฏิบัติจะปรากฏในชั่วโมงการทำงาน พิจารณาเอาต์พุต 75 kW ที่โหลดเต็ม ที่ประสิทธิภาพ 94 เปอร์เซ็นต์ มอเตอร์จะดึงพลังงานประมาณ 79.8 กิโลวัตต์จากแหล่งจ่ายไฟ และที่ 95 เปอร์เซ็นต์ มอเตอร์จะดึงพลังงานได้ประมาณ 78.9 กิโลวัตต์ ความแตกต่างอยู่ที่ประมาณ 0.84 กิโลวัตต์ ซึ่งใช้เวลาประมาณ 6,000 ชั่วโมงการทำงาน 5,000 กิโลวัตต์ชั่วโมงต่อปี . นี่คือตัวอย่างการคำนวณ และการประหยัดที่แท้จริงขึ้นอยู่กับโปรไฟล์โหลดและการออกแบบมอเตอร์
การอ่านระดับประสิทธิภาพอย่างถูกต้อง
- ตรวจสอบคลาส IE ที่พิมพ์บนแผ่นป้าย แทนที่จะอาศัยเงื่อนไขทางการตลาด เช่น ระดับพรีเมียมหรือประสิทธิภาพสูง
- เปรียบเทียบประสิทธิภาพที่จำนวนขั้วและอัตรากำลังเท่ากัน เนื่องจากค่าประสิทธิภาพแตกต่างกันระหว่างมอเตอร์ 2, 4 และ 6 ขั้ว
- สอบถามประสิทธิภาพการโหลดชิ้นส่วนที่โหลด 75 เปอร์เซ็นต์และ 50 เปอร์เซ็นต์ เมื่อมอเตอร์ไม่ทำงานที่โหลดเต็ม
- โปรดทราบว่ามอเตอร์ที่มีประสิทธิภาพมักจะทำงานที่ความเร็วสูงกว่าการออกแบบรุ่นเก่าเล็กน้อย ซึ่งสามารถเพิ่มการดึงพลังงานของพัดลมและปั๊มได้
วิธีการเลือกจำนวนเสาที่ถูกต้องทีละขั้นตอน
ขั้นตอนการสั่งซื้อสั้นๆ ช่วยให้ตัดสินใจได้ชัดเจนเมื่อมอเตอร์หลายตัวมีลักษณะคล้ายกันบนกระดาษ
- เขียนความเร็วเพลาที่ต้องการและกำลังที่ความเร็วนั้นจากเอกสารข้อมูลอุปกรณ์ขับเคลื่อน
- เลือกจำนวนขั้วที่มีความเร็วพิกัดใกล้กับตัวเลขนั้นมากที่สุดในความถี่การจ่ายที่มีอยู่
- ตรวจสอบความต้องการแรงบิดเมื่อสตาร์ทและที่โหลดสูงสุดโดยเทียบกับแรงบิดสตาร์ทและพังทลายของมอเตอร์
- ยืนยันแรงดันไฟฟ้า ความถี่ ระดับหน้าที่ อุณหภูมิแวดล้อม ระดับความสูง และการจัดวางการติดตั้ง
- ตรวจสอบพื้นที่ว่าง เนื่องจากมอเตอร์ความเร็วต่ำจะมีเฟรมที่ใหญ่กว่าและมีกำลังเท่ากัน
- เลือกระดับประสิทธิภาพ โดยมี IE3 เป็นพื้นฐานทั่วไปสำหรับชั่วโมงการทำงานที่ยาวนาน
- ยืนยันการป้องกันตู้ ระดับฉนวน และข้อกำหนดพิเศษใดๆ เช่น ระบบป้องกันเบรกหรือการระเบิด
- ตรวจสอบป้ายชื่อแบบเต็มเมื่อจัดส่งโดยเทียบกับข้อกำหนดเฉพาะของคำสั่งซื้อ
ไดรฟ์ความถี่ตัวแปรและมอเตอร์หลายความเร็ว
อินเวอร์เตอร์ความถี่จะเปลี่ยนความเร็วของมอเตอร์โดยการเปลี่ยนความถี่ของแหล่งจ่ายไฟ ดังนั้นจำนวนขั้วจึงคงที่ในขณะที่ความเร็วเคลื่อนที่สูงหรือต่ำกว่าค่าฐาน มอเตอร์ 4 โพลบนเอาต์พุตอินเวอร์เตอร์ 25 Hz มีความเร็วซิงโครนัสที่ 750 รอบต่อนาที สิ่งนี้มีประโยชน์สำหรับปั๊มและพัดลม ซึ่งการควบคุมความเร็วช่วยประหยัดพลังงานภายใต้ความต้องการที่แตกต่างกัน
ข้อควรตรวจสอบกับอินเวอร์เตอร์ดิวตี้
- การระบายความร้อนจะลดลงที่ความเร็วต่ำบนมอเตอร์ที่มีพัดลมติดเพลา ดังนั้นแรงบิดที่ความเร็วต่ำอย่างต่อเนื่องจึงอาจต้องมีการตรวจสอบการลดพิกัด
- ฉนวนและแบริ่งจะมองเห็นความเครียดที่สูงขึ้นจากการสลับอินเวอร์เตอร์ ดังนั้นจึงมีการออกแบบหน้าที่ของอินเวอร์เตอร์เพื่อจุดประสงค์นี้
- การทำงานที่สูงกว่าความถี่พื้นฐานจะช่วยลดแรงบิดที่มีอยู่ เนื่องจากมอเตอร์เข้าสู่ช่วงที่อ่อนลงของสนาม
มอเตอร์เปลี่ยนเสาความเร็วหลายระดับ
ในกรณีที่ต้องการความเร็วคงที่เพียงสองหรือสามความเร็ว มอเตอร์หลายความเร็วจะเปลี่ยนการเชื่อมต่อขดลวดเพื่อสลับระหว่างจำนวนขั้ว การออกแบบความเร็วสองระดับสามารถเสนอได้ 1,500 และ 3,000 รอบต่อนาที หรือ 1,000 และ 1,500 รอบต่อนาที มอเตอร์เหล่านี้หลีกเลี่ยงค่าใช้จ่ายและความซับซ้อนของอินเวอร์เตอร์สำหรับงานง่ายๆ เช่น พัดลมแบบสองขั้น หรือเครื่องจักรที่มีโหมดช้าและเร็ว
ข้อผิดพลาดในการเลือกทั่วไปที่ควรหลีกเลี่ยง
ปัญหาภาคสนามส่วนใหญ่เกี่ยวกับตัวเลือกคลาสความเร็วจะย้อนกลับไปที่รายการการควบคุมดูแลสั้นๆ
- อ่านกิโลวัตต์เท่านั้น: มอเตอร์สองตัวที่มีกิโลวัตต์เท่ากันอาจมีแรงบิดต่างกันเป็นสองเท่าหรือมากกว่าเมื่อจำนวนขั้วต่างกัน
- การเปลี่ยนมอเตอร์ตามขนาดเฟรมเพียงอย่างเดียว: การเปลี่ยนด้วยการติดตั้งแบบเดียวกันแต่จำนวนขั้วที่แตกต่างกันจะเปลี่ยนความเร็วของเครื่องจักรที่ขับเคลื่อน
- ละเว้นความแตกต่างของสลิป: มอเตอร์ที่มีประสิทธิภาพมากกว่าอาจทำงานเร็วขึ้นสองสามรอบต่อนาที ซึ่งสามารถเพิ่มภาระของปั๊มและพัดลมได้
- การใช้มอเตอร์ 50 Hz บน 60 Hz โดยไม่มีการตรวจสอบ: ความเร็วเพิ่มขึ้น 20 เปอร์เซ็นต์และการจับคู่แรงดันไฟฟ้ามีความสำคัญ
- ขนาดใหญ่เกินไปด้วยระยะขอบที่กว้าง: มอเตอร์ที่โหลดเบาจะทำงานด้วยประสิทธิภาพและตัวประกอบกำลังต่ำกว่าขนาดที่ใกล้กับโหลด
- การข้ามการตรวจสอบแรงบิดในการสตาร์ท: การสตาร์ทโหลดบนคอมเพรสเซอร์และสายพานลำเลียงอาจต้องการแรงบิดมากกว่าที่โครงขนาดเล็กมีให้
Zhejiang Kuayue Motor: ผู้ผลิตมอเตอร์ IE3 สำหรับผู้ใช้ในอุตสาหกรรม
Zhejiang Kuayue Motor Co., Ltd. เป็นผู้ผลิตที่มุ่งเน้นการส่งออกที่ผสมผสานการวิจัยและพัฒนา การผลิต การขาย และการส่งออก บริษัทตั้งอยู่ในเขต Luqiao เมืองไถโจว มณฑลเจ้อเจียง และได้สะสม 34 ปี จากประสบการณ์ในอุตสาหกรรมยานยนต์ ในฐานะที่เป็น ผู้ผลิตมอเตอร์ IE3 และซัพพลายเออร์มอเตอร์เหนี่ยวนำสามเฟส โดยนำเสนอมอเตอร์แบบอะซิงโครนัสสามเฟสและโซลูชันปั๊มอุตสาหกรรมให้แก่ลูกค้าทั่วโลก
ช่วงมอเตอร์แบบอะซิงโครนัสสามเฟสครอบคลุมการกำหนดค่า 2, 4, 6 และ 8 ขั้ว ตั้งแต่งานโหลดเบาความเร็วสูงไปจนถึงงานโหลดหนักความเร็วต่ำ ตัวเรือนทำจากเหล็กหล่อที่มีความแข็งแรงสูงหรือโลหะผสมอลูมิเนียมน้ำหนักเบา พร้อมฉนวน Class F และการป้องกัน IP55 มอเตอร์ให้บริการในด้านเหมืองแร่ การแปรรูปทางเคมี ปั๊มและ HVAC สิ่งทอ การยก เครื่องมือกล และเครื่องจักรก่อสร้างท่าเรือ และมีการส่งออกไปยังยุโรป อเมริกา เอเชียตะวันออกเฉียงใต้ และตะวันออกกลาง
การกำหนดค่าพิเศษมีมากกว่าการใช้งานมาตรฐาน รวมถึงมอเตอร์หลายความเร็ว มอเตอร์เบรกแม่เหล็กไฟฟ้า มอเตอร์ความถี่แปรผัน และมอเตอร์ป้องกันการระเบิดสำหรับการตั้งค่า เช่น เหมืองถ่านหินและโรงงานปิโตรเคมี
มอเตอร์สามเฟสโดยนับเสาจากมอเตอร์ Kuayue
การ์ดด้านล่างแสดงมอเตอร์จากแค็ตตาล็อกมอเตอร์แบบอะซิงโครนัสสามเฟสที่ตรงกับคลาสขั้ว 2, 4 และ 6 ที่กล่าวถึงข้างต้น แต่ละลิงก์ไปยังหน้าผลิตภัณฑ์เพื่อดูข้อมูลจำเพาะ
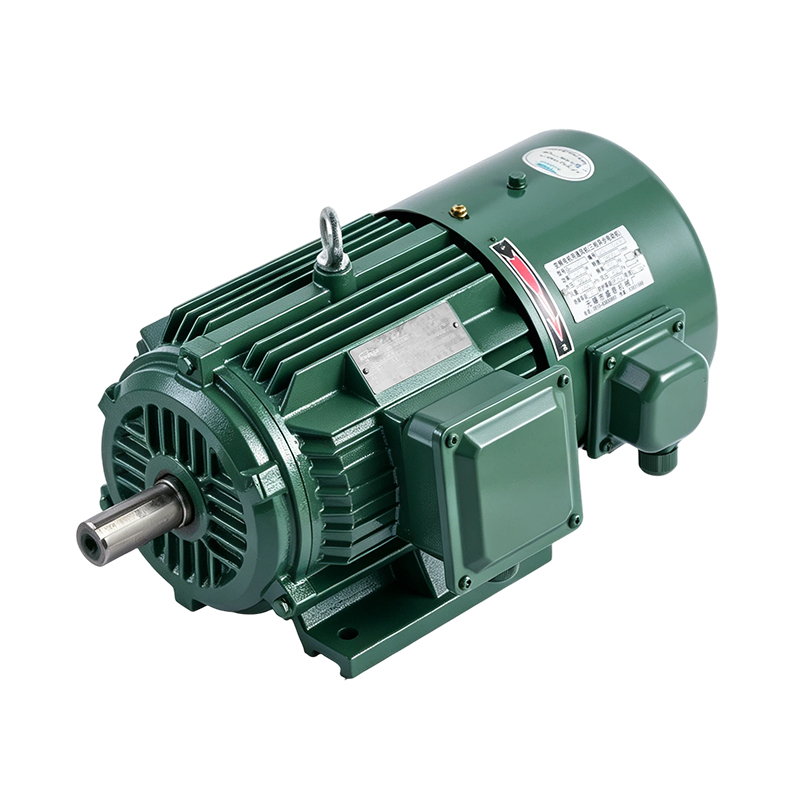
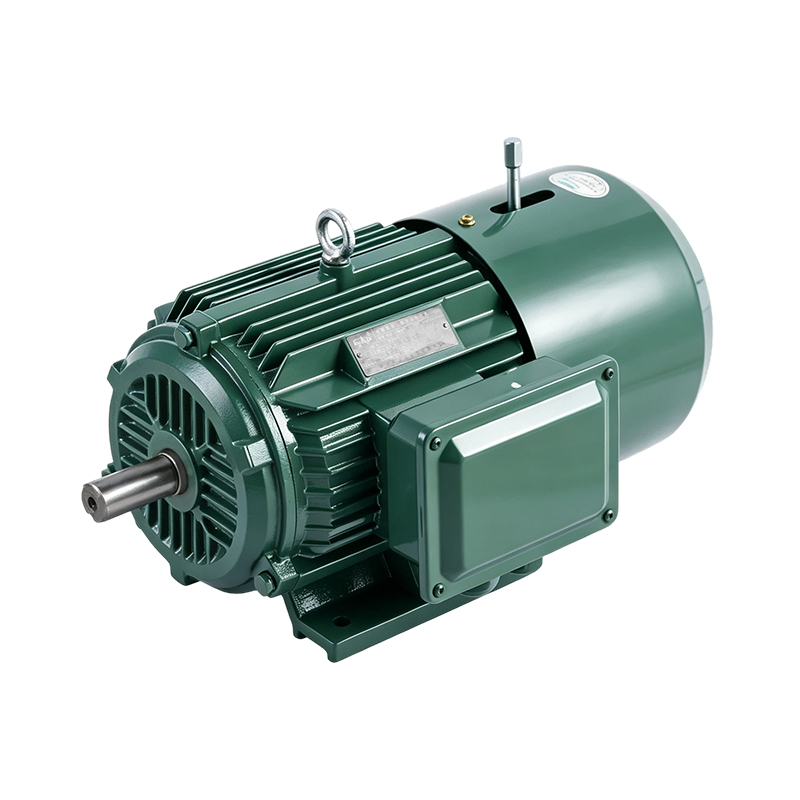
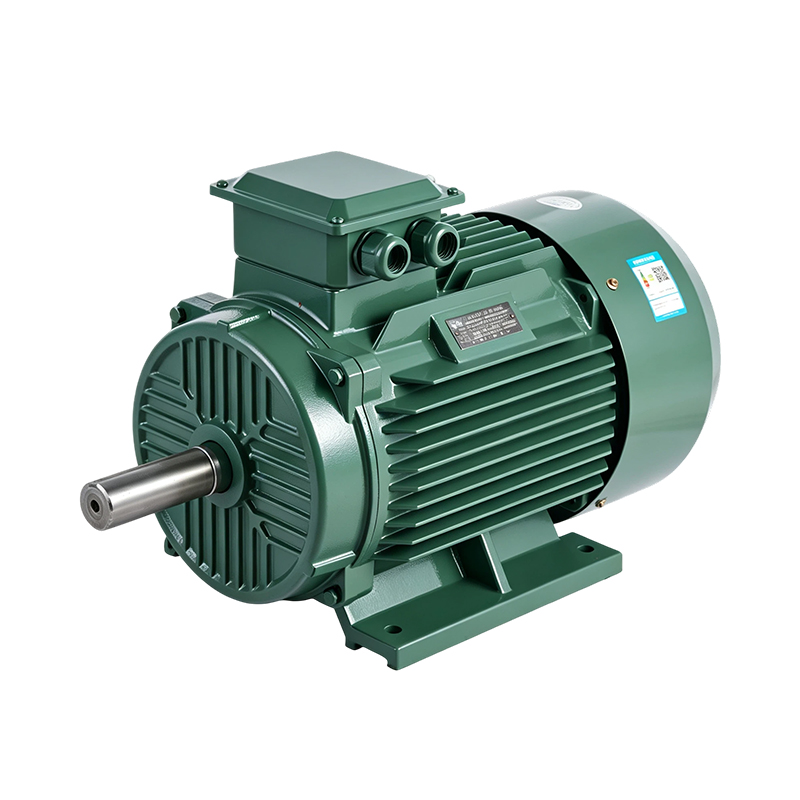 2 เสา มอเตอร์เหนี่ยวนำประหยัดพลังงานความเร็วสูง YE4/IE4 (2 ขั้ว) ดูรายละเอียด
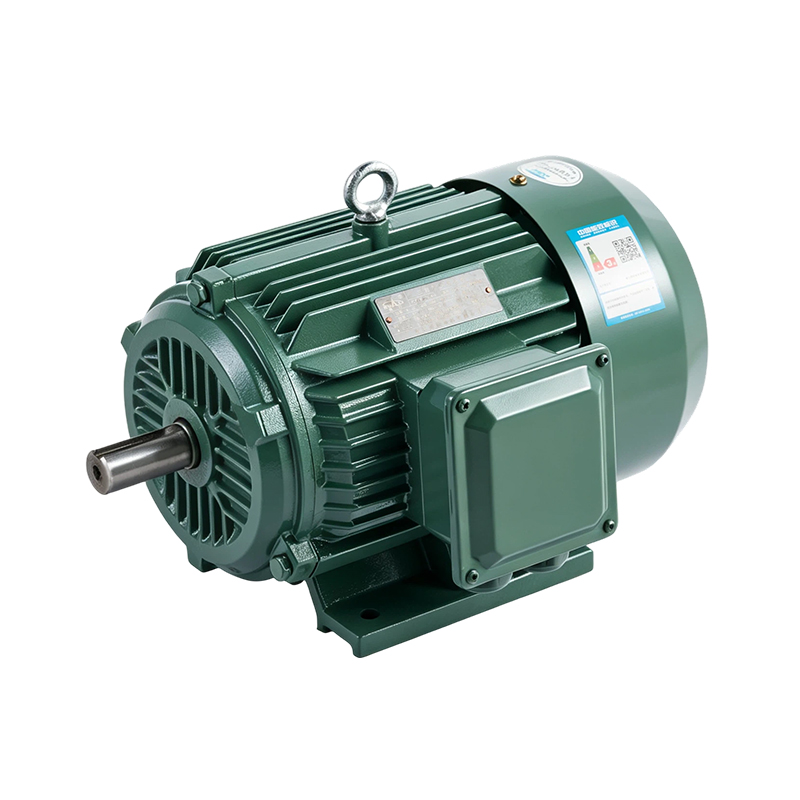 4 เสา YE3/IE3 มอเตอร์เหนี่ยวนำประสิทธิภาพสูงทั่วไป (4 ขั้ว) ดูรายละเอียด 6 เสา มอเตอร์เหนี่ยวนำประสิทธิภาพสูง YE3/IE3 สำหรับงานหนัก (6 ขั้ว) ดูรายละเอียด
มอเตอร์เหนี่ยวนำสามเฟสแบบกำหนดเองสำหรับอุปกรณ์ OEM
ผู้ผลิตอุปกรณ์มักต้องการมอเตอร์ที่แตกต่างจากรายการในแค็ตตาล็อก: เพลาพิเศษ หน้าแปลนที่ไม่ได้มาตรฐาน แรงดันไฟฟ้าที่แตกต่างกัน หรือตำแหน่งการติดตั้งเฉพาะ ในฐานะที่เป็น ผู้ผลิตมอเตอร์เหนี่ยวนำสามเฟสแบบกำหนดเอง Kuayue Motor นำเสนอบริการปรับแต่ง ODM และ OEM ที่สร้างขึ้นบนแพลตฟอร์มมอเตอร์มาตรฐาน แนวทางเดียวกันนี้ใช้กับก ผู้ผลิตมอเตอร์ IE3 แบบกำหนดเอง โดยที่ระดับประสิทธิภาพ จำนวนเสา และเฟรมได้รับการตกลงกับลูกค้าก่อนการผลิต
ข้อมูลที่เร่งคำขอที่กำหนดเอง
- กำลังพิกัด จำนวนเสา หรือความเร็วเอาต์พุตที่ต้องการ
- จ่ายแรงดันและความถี่ รวมถึงการใช้งานคู่ 50 Hz และ 60 Hz
- ประเภทการติดตั้ง ขนาดเพลา และการวาดแบบแปลน
- ความต้องการประเภทงาน สภาพแวดล้อม และการป้องกันตู้
- ตัวเลือกต่างๆ เช่น เบรก การม้วนหน้าที่อินเวอร์เตอร์ หรือการป้องกันการระเบิด
ในฐานะที่เป็น ผู้ผลิตมอเตอร์อุตสาหกรรมสำหรับอุปกรณ์ OEM และ ผู้จำหน่ายขายส่งมอเตอร์ไฟฟ้าอุตสาหกรรม บริษัทสนับสนุนทั้งผู้สร้างเครื่องจักรรายเดียวและผู้จัดจำหน่ายที่มีสต็อกหลายขนาด รายละเอียดข้อมูลจำเพาะได้รับการยืนยันผ่านแบบฟอร์มติดต่อบนเว็บไซต์อย่างเป็นทางการ
มอเตอร์หน้าที่พิเศษในแค็ตตาล็อก
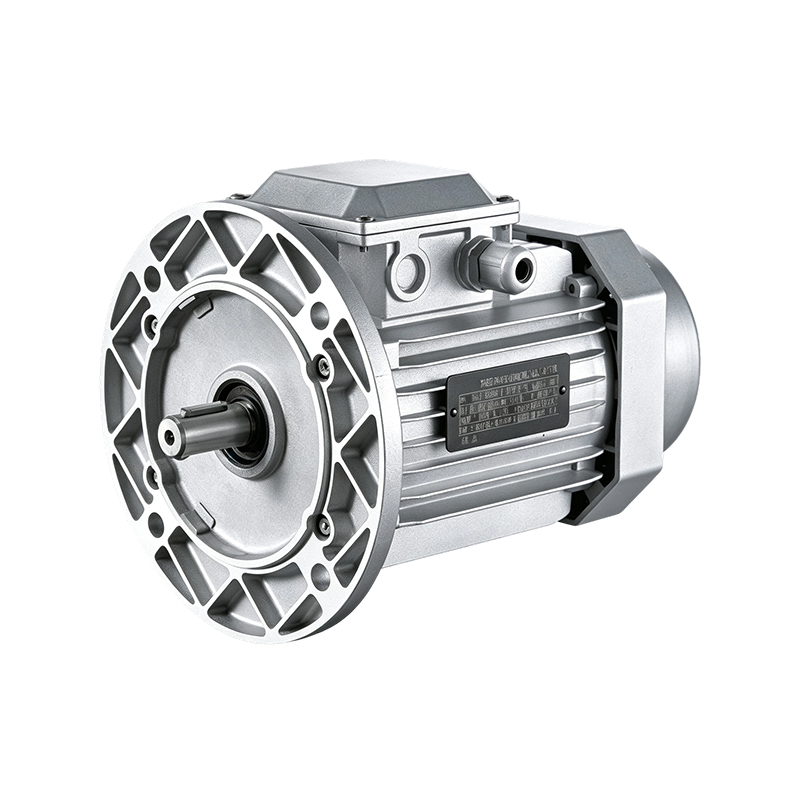 เปลือกอลูมิเนียม มอเตอร์เหนี่ยวนำเปลือกอลูมิเนียมความเร็วสูง YE3/IE3 (2 ขั้ว) ดูรายละเอียด
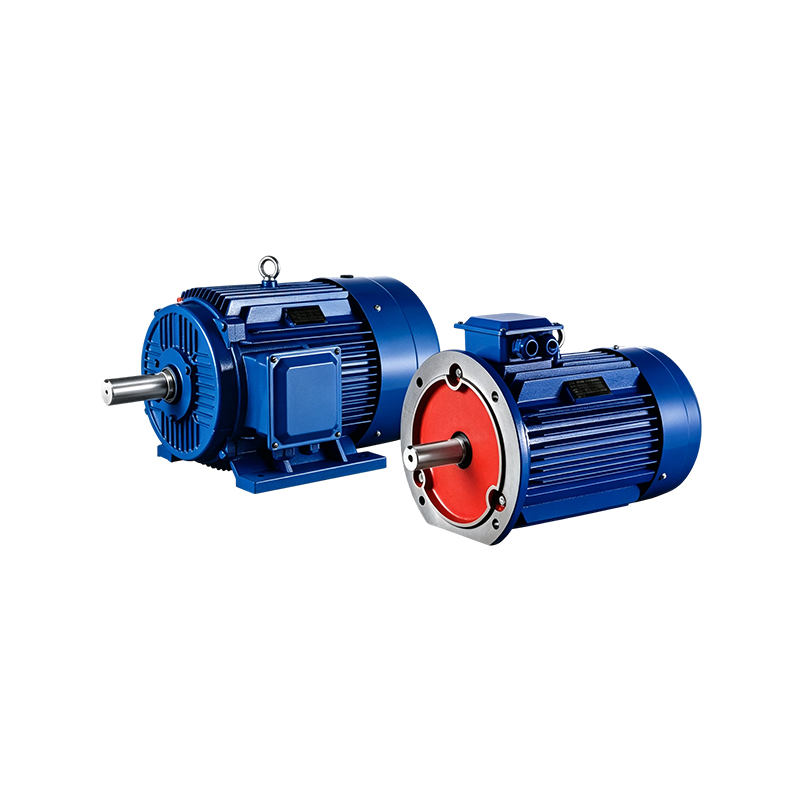 สองความเร็ว มอเตอร์เหนี่ยวนำความเร็วสองมาตรฐาน YD2 (1500/3000 รอบต่อนาที) ดูรายละเอียด
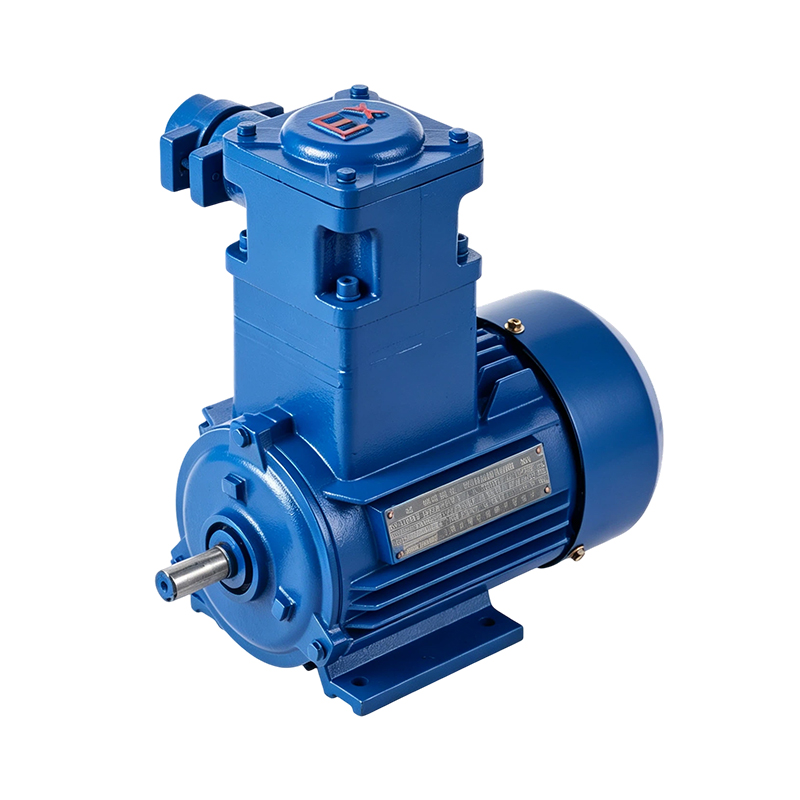 หลักฐานการระเบิด มอเตอร์เหนี่ยวนำป้องกันการระเบิดแบบมาตรฐาน YBX3 (4 ขั้ว) ดูรายละเอียด